



Как это работает на практике
Глобальный пуллинг — это способ сжатия карт признаков до единственного значения для каждого канала. Представьте, что у вас есть карта признаков размером 7x7x512 (высота x ширина x количество каналов). Вместо того чтобы подавать все 25088 значений в полносвязный слой, мы сжимаем каждый канал до одного числа, получая вектор размером 512.
- Global Average Pooling (GAP) — вычисляет среднее значение по всей карте признаков
- Global Max Pooling (GMP) — берет максимальное значение с каждой карты признаков
- Global Sum Pooling — суммирует все значения (используется реже)
Это решение особенно актуально для серверов с ограниченными ресурсами, где каждый мегабайт RAM на счету.
Быстрая настройка на сервере

Давайте сразу к делу. Для экспериментов с глобальным пуллингом вам понадобится сервер с GPU. Если у вас его нет, можете заказать VPS или выделенный сервер.
Негативные кейсы и как их избежать
- Потеря пространственной информации — GAP полностью убирает информацию о расположении объектов
- Снижение точности — на сложных датасетах может быть заметное падение качества
- Неподходящие задачи — для детекции объектов или сегментации лучше использовать другие подходы
Альтернативные решения и утилиты
- Spatial Pyramid Pooling (SPP) — сохраняет больше пространственной информации
- Adaptive Pooling — позволяет задавать выходной размер
- Attention Mechanisms — более сложные, но эффективные методы
- Depthwise Separable Convolutions — альтернатива для уменьшения параметров
- PyTorch — основной фреймворк
- TensorFlow — альтернатива от Google
- torchvision — готовые модели и датасеты
- Weights & Biases — для мониторинга экспериментов
Вопросы и ответы о пуллинге в CNN
Вопрос: Что такое операция пуллинга в сверточных нейронных сетях?
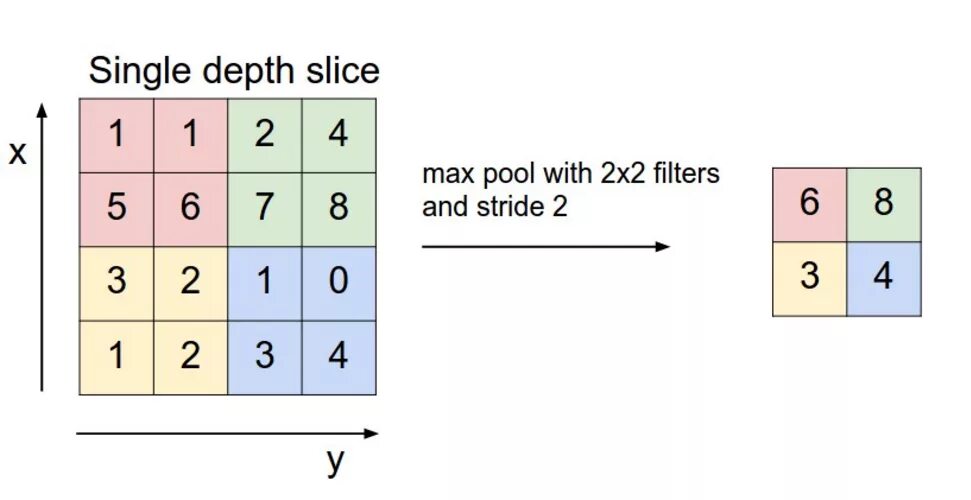
Ответ: Пуллинг (Pooling) — это операция субдискретизации, которая уменьшает пространственные размеры (ширину и высоту) карты признаков, сохраняя наиболее важную информацию.
Вопрос: Какова основная цель применения пуллинга?
Ответ: Основные цели — уменьшение вычислительной сложности, контроль переобучения за счет снижения количества параметров и обеспечение инвариантности к небольшим сдвигам и искажениям входного изображения.
Вопрос: Какие типы пуллинга наиболее распространены?
Ответ: Наиболее распространены Max Pooling (выбирает максимальное значение из области) и Average Pooling (вычисляет среднее значение по области).
Вопрос: Чем Max Pooling отличается от Average Pooling?
Ответ: Max Pooling выделяет наиболее ярко выраженные признаки (например, наличие края), а Average Pooling сглаживает карту признаков, усредняя информацию, что может быть полезно для фоновых признаков.
Вопрос: Как выбирается размер окна (filter size) и шага (stride) для пуллинга?
Ответ: Размер окна (часто 2×2 или 3×3) определяет область объединения. Шаг (stride), равный размеру окна (например, 2), является стандартным и предотвращает перекрытие областей, эффективно уменьшая размерность вдвое.
Вопрос: Может ли пуллинг привести к потере важной информации?
Ответ: Да, особенно при агрессивном уменьшении размерности (большой размер окна или шага) может теряться пространственная информация о расположении признаков, что критично для задач точной локализации.
Вопрос: Существуют ли современные альтернативы традиционному пуллингу?
Ответ: Да, например, свертки с шагом (strided convolutions) могут выполнять уменьшение размерности одновременно с извлечением признаков, а адаптивные методы пуллинга (Adaptive Pooling) динамически подстраивают размер окна под вход.
Вопрос: Где именно в архитектуре CNN обычно размещают слои пуллинга?
Ответ: Слои пуллинга обычно следуют за одним или несколькими сверточными слоями, формируя блоки «свертка-пуллинг», которые повторяются в глубине сети.
Вопрос: Влияет ли пуллинг на глубину (количество каналов) карты признаков?
Ответ: Нет, операция пуллинга применяется независимо к каждому каналу (глубине), поэтому она изменяет только ширину и высоту, оставляя количество каналов неизменным.
Вопрос: Можно ли обучить параметры слоя пуллинга?
Ответ: Нет, классические операции пуллинга (Max, Average) являются детерминированными и не имеют обучаемых параметров. Это фиксированные операции, выполняемые по заданному правилу.
Памятка по работе с пуллингом
- Пуллинг — это операция уменьшения размерности карты признаков без обучаемых параметров.
- Основные типы: Max Pooling (для выделения доминирующих признаков) и Average Pooling (для сглаживания).
- Стандартный размер окна — 2×2 со stride=2, что уменьшает размер вдвое по каждому измерению.
- Цель — снижение вычислительных затрат на последующих слоях.
- Цель — повышение инвариантности модели к малым пространственным сдвигам входных данных.
- Цель — борьба с переобучением за счет сокращения числа параметров и введения пространственной иерархии.
- Слой пуллинга не меняет глубину (количество каналов) тензора.
- Агрессивный пуллинг (большие окна) может привести к безвозвратной потере детальной информации.
- Свертки с шагом (strided convolutions) — современная альтернатива, объединяющая извлечение признаков и субдискретизацию.
- Global Average Pooling — частый финальный слой в классификационных сетях, преобразующий каждый канал в одно число.
- Пуллинг обычно применяется после функции активации (например, ReLU) в сверточном блоке.
- При использовании padding в свертках необходимо корректно рассчитывать размер выхода после пуллинга.
- Для задач сегментации изображений часто используют encoder-decoder архитектуры с пропуском соединений, чтобы компенсировать потери информации от пуллинга.


